❌

Reading view

Бенчмарк для робототехнических симуляторов на GPU
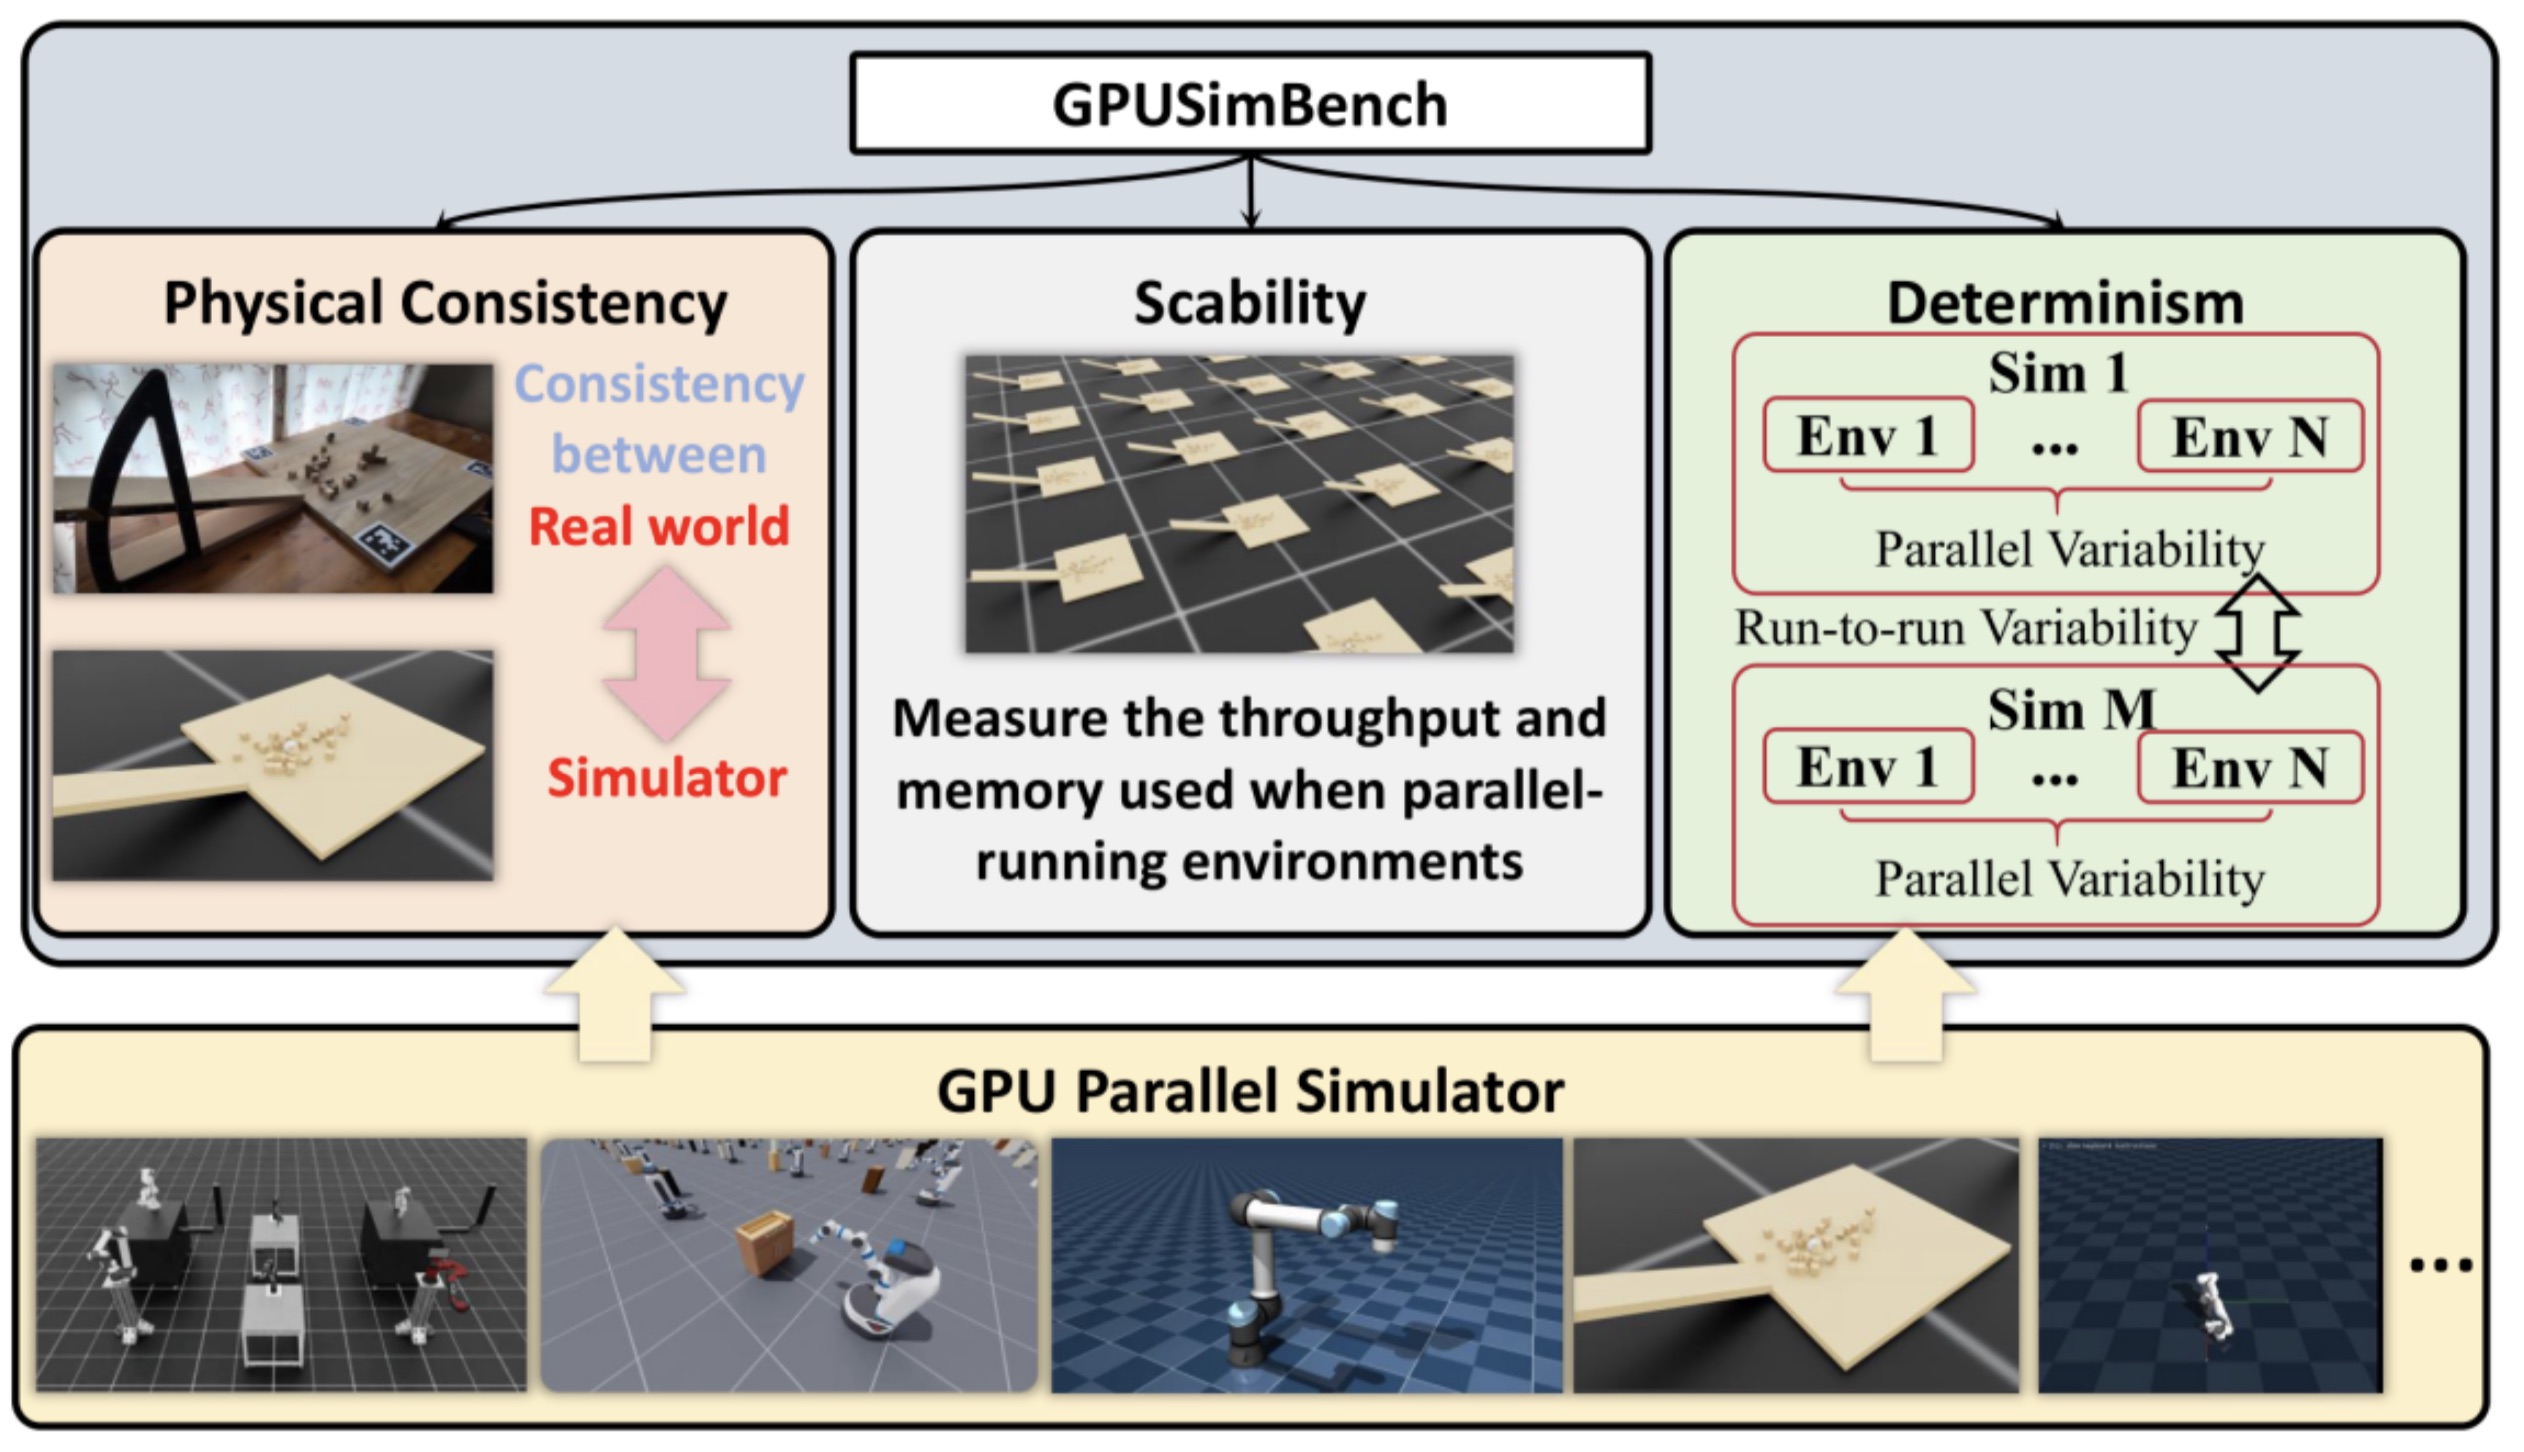
Привет, Хабр! Меня зовут Дмитрий Юдин, я являюсь ведущим научным сотрудником лаборатории когнитивных систем искусственного интеллекта AIRI и заведую лабораторией интеллектуального транспорта в Центре когнитивного моделирования Института искусственного интеллекта МФТИ. В последние годы мы с коллегами системно занимаемся трехмерными симуляторами, которые, в том числе, позволяют промоделировать физические взаимодействия между мобильными роботами, манипуляторами или мобильными манипуляторами с объектами 3D‑сцены. 

В этой статье я расскажу про бенчмарк GPUSimBench, созданный вместе с коллегами из Shanghai AI Lab. Написать её мне помог Чжан Хучжэньюй, первый автор работы и выпускник аспирантуры Физтеха. Бенчмарк оценивает производительность, точность и детерминизм семи современных общедоступных робототехнических симуляторов при работе на графических процессорах, а для одной из симуляций мы даже провели настоящий физический эксперимент. Мы представили GPUSimBench на ведущей робототехнической конференции IROS’2026 (статья и код).

Читать далее
  •  

Мечтают ли роботы о свободных ядрах?

Неподвижный SpeedyBot занимал около 70% восьми CPU. Профиль процессов, работа NPU/Hailo и четыре локальные оптимизации: fusion без отладочной картинки, кеш зон, запись позы и разбор логов. Показываем выигрыш операций и почти неизменный общий CPU.

Читать далее
  •  

Джойстик отпустили. Робот не в курсе

После ожидания SDK обработчик геймпада отправлял старую ось, хотя нейтраль уже лежала в очереди. Дочитывание ввода, отдельный исполнитель кнопок и deadline для RLock. Программные проверки и отдельный опыт с 8Bitdo SN30 Pro по Bluetooth.

Читать далее
  •  

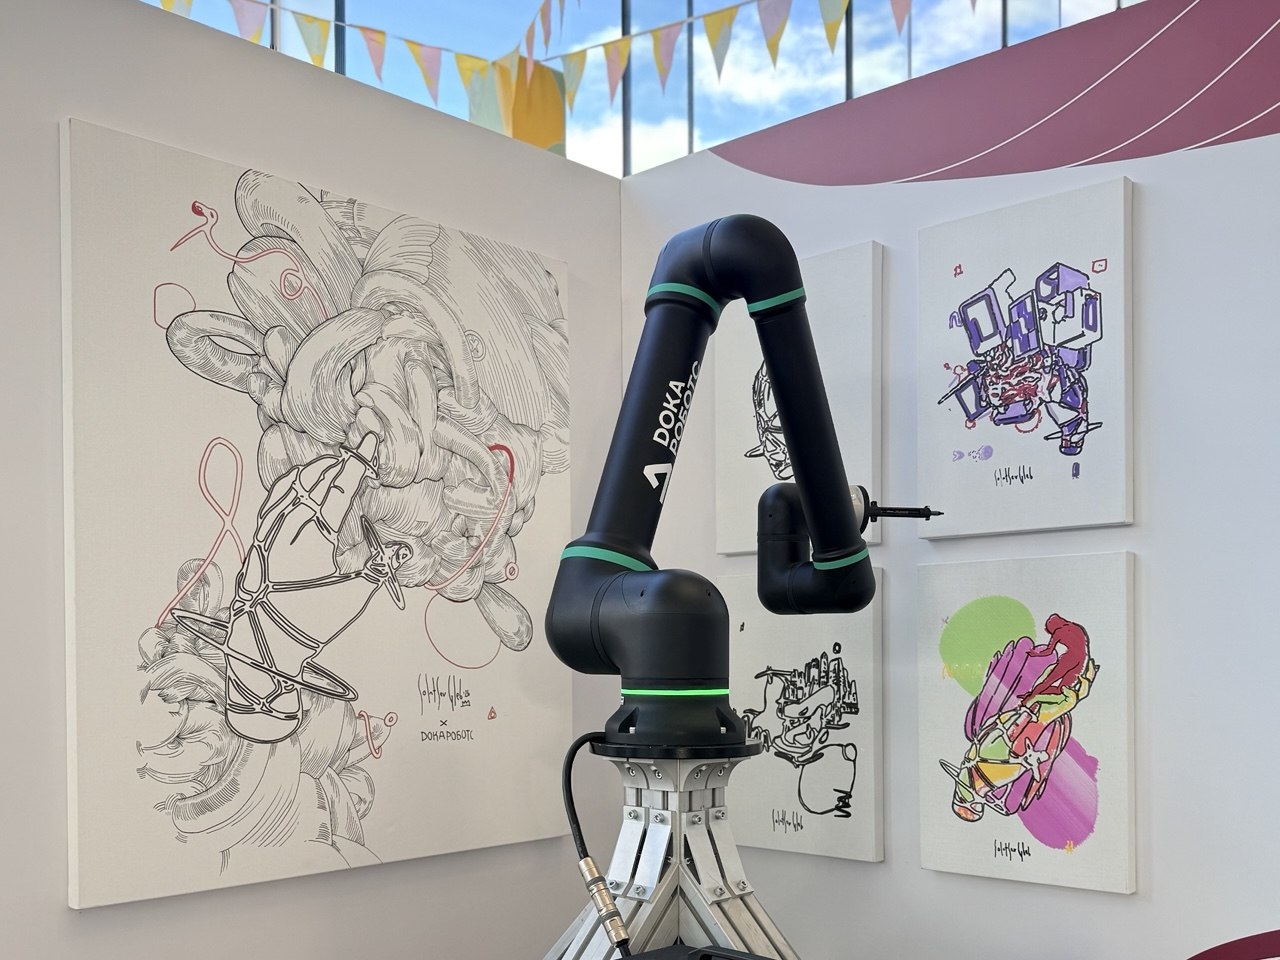
Инструмент или соавтор: промышленный кобот рисует вместе с художником

На выставках промышленные роботы обычно показывают типовые операции, как они умеют перекладывать коробки, сортировать предметы или варить металл. В этот раз мы дали роботу фломастер и поставили задачу создать арт-объект. Подробно рассказываем,что из этого вышло, сколько человек над этим работали и как учили робота держать фломастер.

Меня зовут Александр Кормишин, я руководитель маркетинга в РОБОПРО. Это компания-разработчик коллаборативных промышленных роботов DOKA РОБОТС — тех, что могут избавить человека от рутинных задач, работая бок-о-бок с ним на производстве.

На выставке FestTech наш серийный робот RC10 выступал подмастерьем у художника Глеба Солнцева. Для нас смысл идеи был в том, чтобы перенастроить именно серийного робота под неожиданную задачу — он нарисовал основной контур, а художник доработал детали. 

Вместе с технической командой проекта мы подготовили описание всех процессов: как разрабатывалась пружина и держатель, как писали код, и что сломалось на тестах. А заодно подробно рассказали, в чем заключается переналадка такого устройства.

Читать далее
  •  

Парк, я тебя отрендерил

Собрали из записей SpeedyBot исследовательскую сцену парка: 40 объектов, GLB около 1,2 МБ. Grounding DINO, SAM 2, глубина и позы, подгонка крон через SciPy. Разбираем исправление ширины, двойника BBQ и повторных масок одного кадра.

Читать далее
  •  
❌